Jasa Riset Kendali UAV & Drone — Skripsi, Tesis & Publikasi
Tim Cerdas Inovasi Digital membantu skripsi, tesis, dan publikasi di bidang kendali drone: dari perumusan metode, implementasi dengan Python, eksperimen dan metode pembanding, sampai tabel, grafik, dan narasi yang siap ditulis di bab 4.
Layanan
- Pemodelan UAV: Quadrotor, hexacopter, dan fixed-wing.
- Kendali Robust: SMC, super-twisting, backstepping, dan H-infinity.
- Observer & Estimasi: Disturbance observer, ESO, dan Kalman filter.
- PID & Tuning: PID bertingkat dan optimasi gain.
- Uji Lintasan: Tracking 3D dengan gangguan dan analisis kestabilan.
- Laporan Riset: Grafik dan tabel siap bab 4.
Contoh Studi Kasus: Quadrotor Melawan Angin
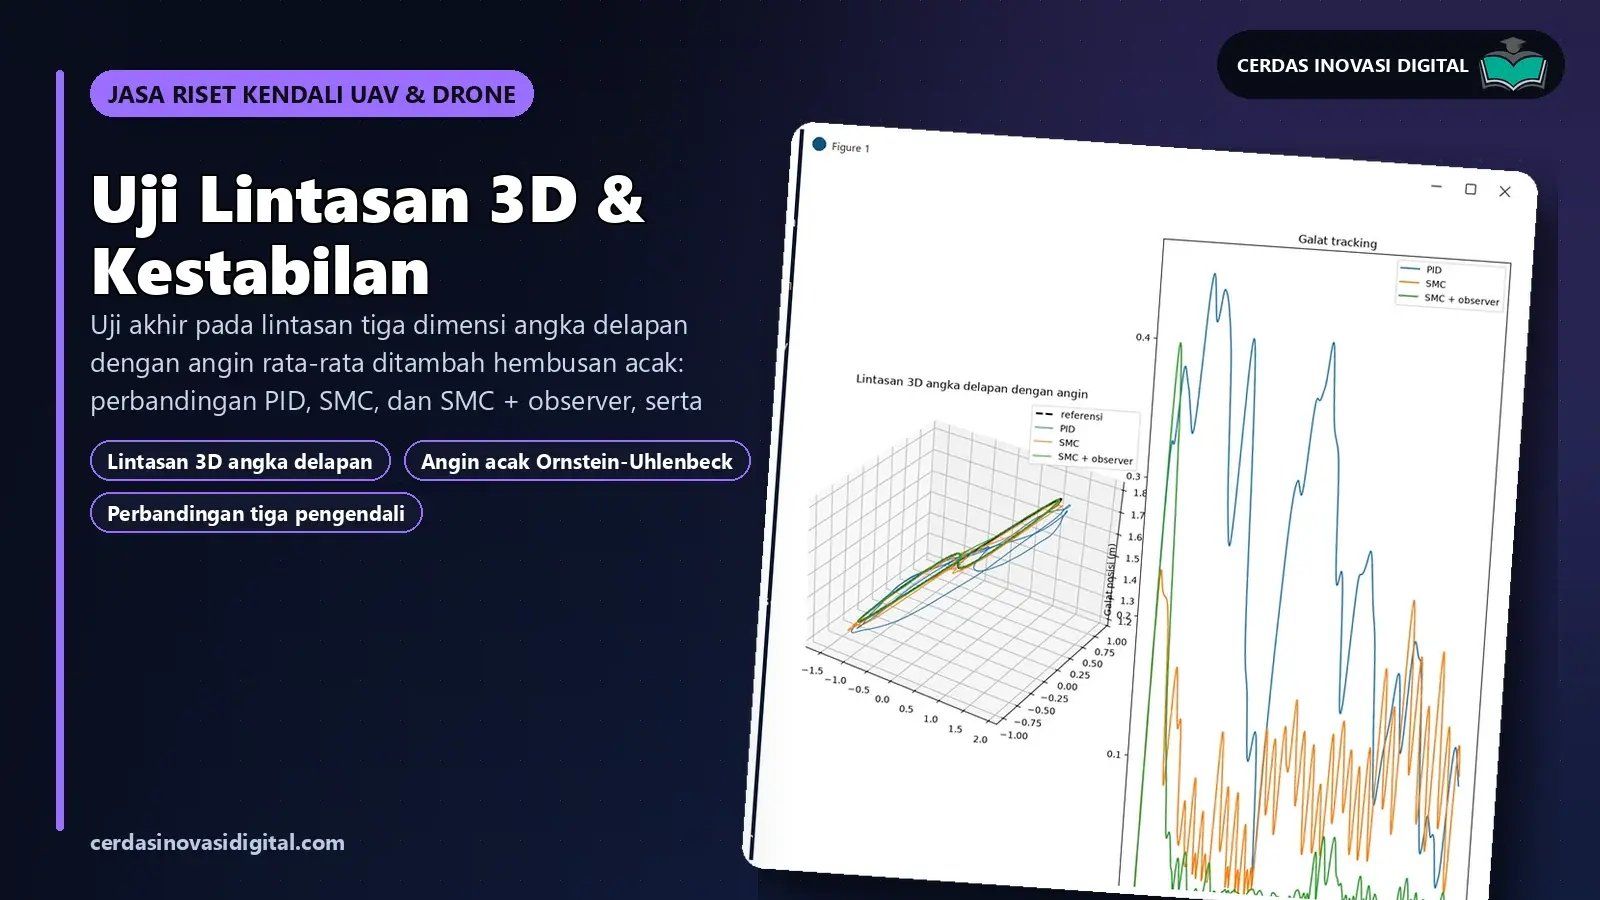
Pada lintasan 3D angka delapan dengan angin acak rata-rata 2,4 N:
- PID bertingkat meleset dengan RMSE 0,249 m.
- SMC menurunkan galat menjadi 0,097 m.
- SMC + disturbance observer hanya 0,015 m, lebih dari 16 kali lebih akurat dari PID.
- Fungsi Lyapunov menunjukkan sistem stabil.
Langkah lengkapnya ada di kursus kendali quadrotor smc.
Konsultasi gratis via WhatsApp.