



Kursus Kendali Quadrotor dengan Sliding Mode Control + Disturbance Observer (Python)
Stabilkan drone quadrotor di tengah angin dengan Sliding Mode Control dan disturbance observer: model 6-DOF, PID bertingkat, teori SMC dan chattering, SMC untuk attitude & posisi, observer yang memperkirakan angin, sampai uji lintasan 3D dengan hembusan acak.
Materi mengikuti seri video Kursus Kendali Stabilitas UAV Quadrotor dengan Sliding Mode Control Terintegrasi Observer (6 modul). Modul 1 bisa ditonton gratis.
Hasil yang Dicapai
- 1,5 cm — Galat lintasan 3D SMC + observer saat berangin
- 25 cm — Galat PID pada lintasan yang sama
- 6-DOF — Model quadrotor tervalidasi rumus fisika
- 16× — Lebih akurat dari PID
Apa yang Dipelajari
- Model 6-DOF: Matriks rotasi, persamaan translasi & rotasi, dan RK4.
- PID Bertingkat: Loop posisi dan attitude untuk lepas landas dan berpindah.
- Teori SMC: Permukaan luncur, fase reaching & sliding, chattering, boundary layer.
- SMC Quadrotor: SMC untuk ketinggian, attitude, dan posisi.
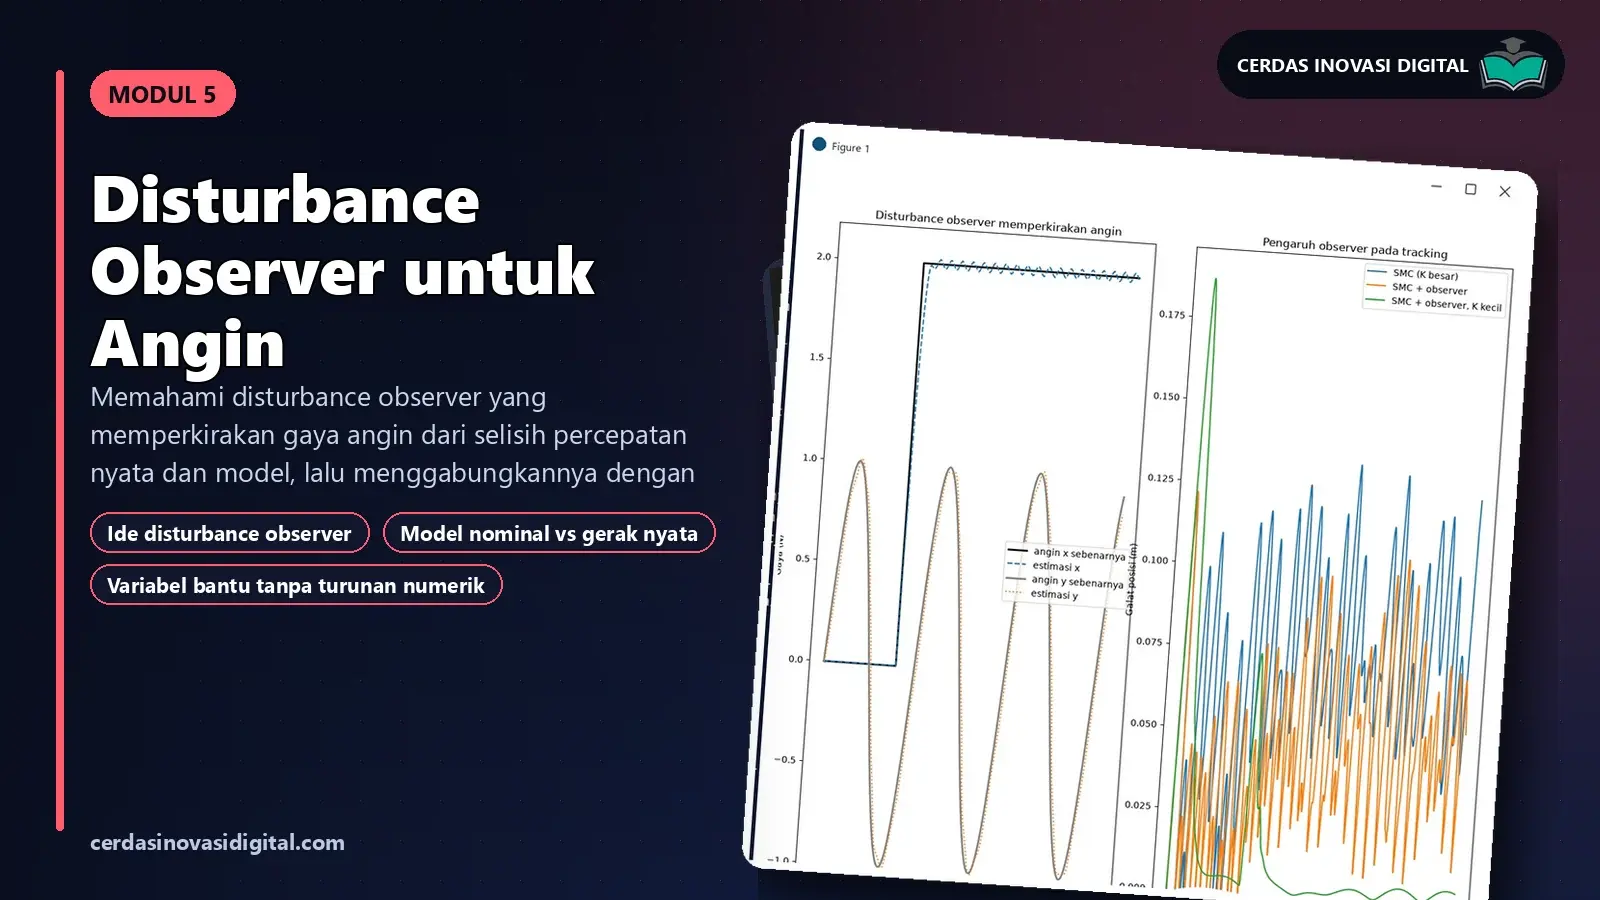
- Disturbance Observer: Memperkirakan gaya angin dan mengompensasinya.
- Lintasan 3D: Lintasan angka delapan dengan angin Ornstein-Uhlenbeck dan analisis Lyapunov.
Untuk Siapa?
- Mahasiswa S1/S2 (skripsi & tesis) — Kerangka penelitian kendali drone lengkap: metode pembanding, metode usulan, eksperimen, dan evaluasi siap bab 4.
- Peneliti & dosen — Kode Python yang rapi dan mudah diganti data, parameter, atau metodenya untuk publikasi.
- Praktisi & engineer — Memahami cara kerja kendali drone dari teori sampai implementasi yang bisa dicoba sendiri.
- Developer & data scientist — Praktik Python pada studi kasus nyata, bukan sekadar contoh mainan.
Dataset dan file project tersedia khusus untuk pelanggan premium. Butuh pendampingan riset? Lihat jasa riset kendali uav & drone.


